01
第一視角
貼近真實操作者的觀察分佈。
02
人—物交互
接觸、工具使用與空間佔用是核心監督。
03
動作抽象
從軌跡上升到可遷移技能。
04
獎勵學習
用結果而不是手寫規則定義好壞。
深入理解
從動作表面,走向技能結構
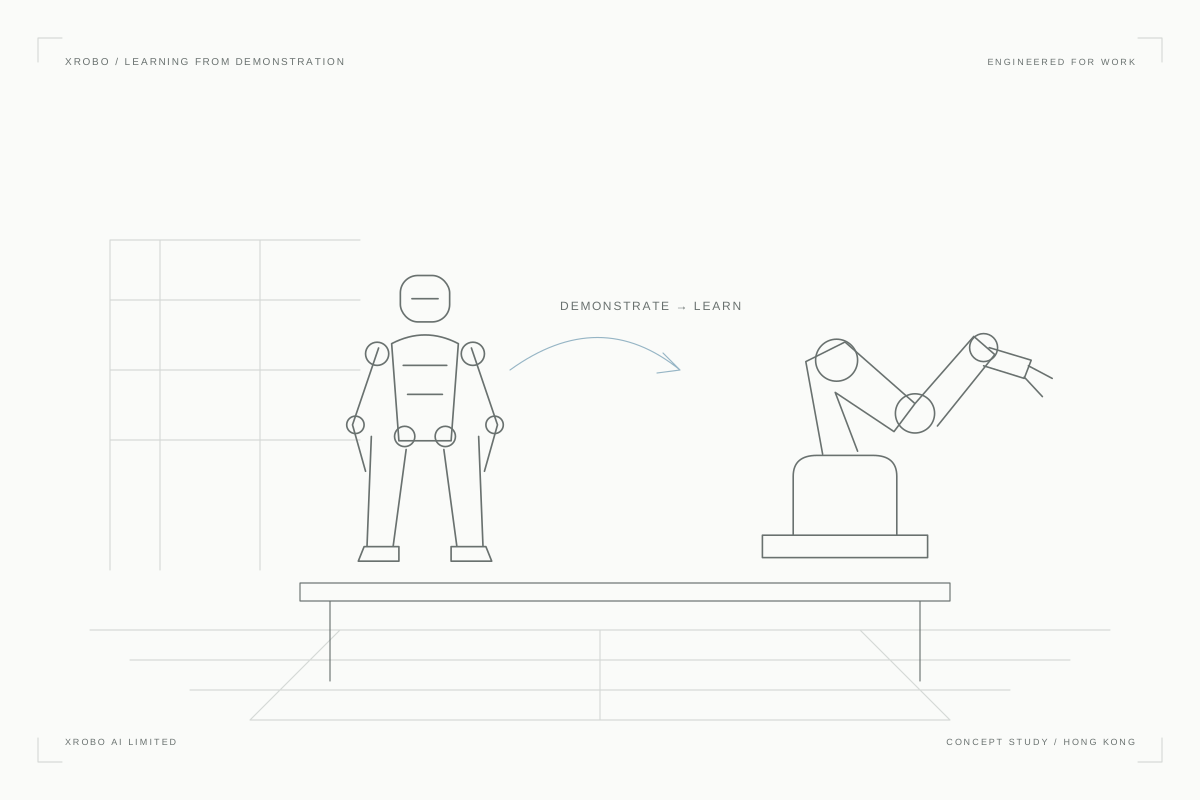
人的一次操作包含目標、接觸順序和失敗恢復。研究需要辨別哪些是任務共性,哪些來自身體差異,讓示範能支援機械人的技能學習。
貼近真實操作者的觀察分佈。
接觸、工具使用與空間佔用是核心監督。
從軌跡上升到可遷移技能。
用結果而不是手寫規則定義好壞。
人的一次操作包含目標、接觸順序和失敗恢復。研究需要辨別哪些是任務共性,哪些來自身體差異,讓示範能支援機械人的技能學習。