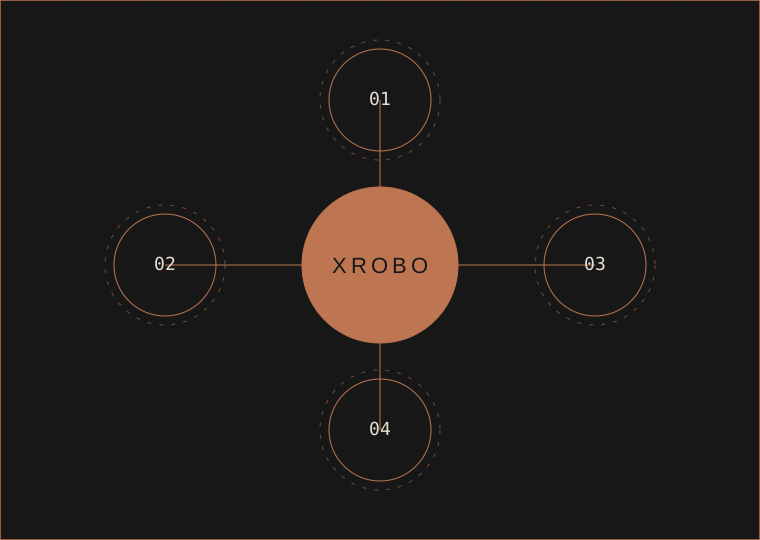
將世界模型、任務智能、本體適配與現場營運連成一套智能系統,讓不同機械人理解同一個目標,完成各自的工作。
理解環境狀態,預測行動結果,評估風險與任務進度。
任務理解、VLA、技能選擇、長期規劃與自主決策。
把統一技能映射到不同本體、傳感器與執行機構。
連接 SOP、門禁、電梯、調度、人機協同和營運。
從環境感知到現場營運,四層能力共享任務狀態,將決策、動作與工作結果連接起來。
世界模型理解環境與變化,Brain 將目標拆成技能,Body OS 適配身體,Work OS 連接現場流程。四層協作,讓智能沿著同一條工作鏈運行。