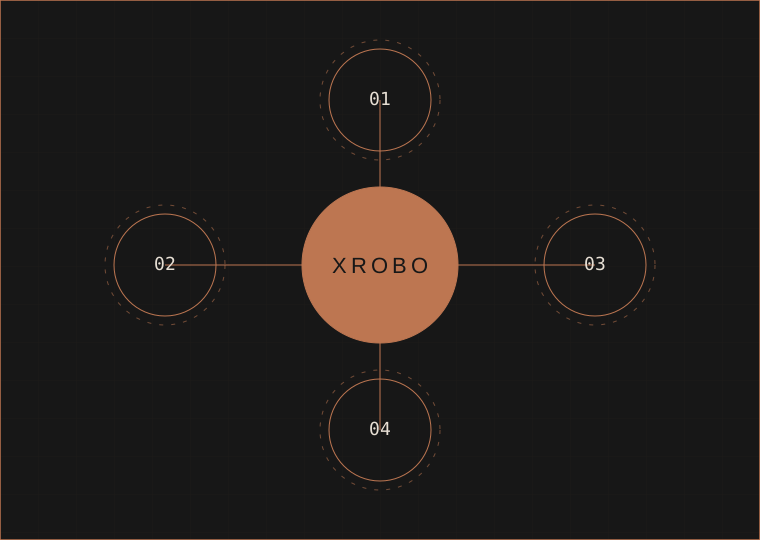
為生產決策而建,而不是為展示而建
01
狀態理解
融合視覺、空間、任務與設備狀態,形成可推理的當前世界。
02
動作預測
給定候選動作,預測接觸、位移、耗時與失敗模式。
03
風險估計
在執行前對碰撞、卡住、漏做和返工給出可比較的分數。
04
有效工時
目標不是更漂亮的軌跡,而是提高 Autonomous Productive Hours。
進入決策閉環的四步
01
觀察
把現場觀測壓縮為可供規劃和訓練使用的世界表徵。
02
想象
對若干動作序列做短時推演,比較完成度與代價。
03
選擇
結合 SOP 與安全邊界,選出可執行策略。
04
回寫
把結果、失敗和人工介入寫回數據引擎,供下一輪訓練。
深入理解
在行動之前,先理解後果
一扇門的位置、一條通道的佔用狀態,都會改變下一步行動。世界模型研究的不只是畫面,更是狀態、動作與結果之間的關係。