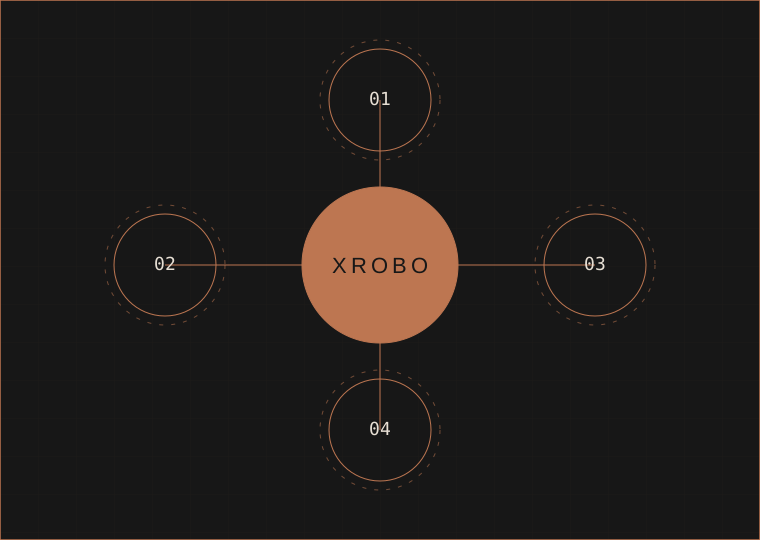
從指令到可執行技能
01
任務理解
把自然語言、工單和現場約束解析成目標與約束。
02
VLA
視覺—語言—動作對齊,讓模型能在真實空間裏動手。
03
技能選擇
在技能庫中匹配清潔、巡檢、搬運、交互等可複用單元。
04
長期規劃
把小時級崗位拆成可監控、可恢復的步驟圖。
01
規劃
先生成可解釋的步驟,再下發到底層控制。
02
執行
按 Body OS 接口調用身體,而不是綁定某一款機械人。
03
恢復
失敗時回退、換策略或請求 Human Supervisor。
深入理解
把一句指令,拆成有次序的行動
以「將物品送到指定位置」為例:先辨識目標,再選擇路徑與技能;執行中持續檢查狀態,遇到阻礙時重新規劃或請求人員協助。