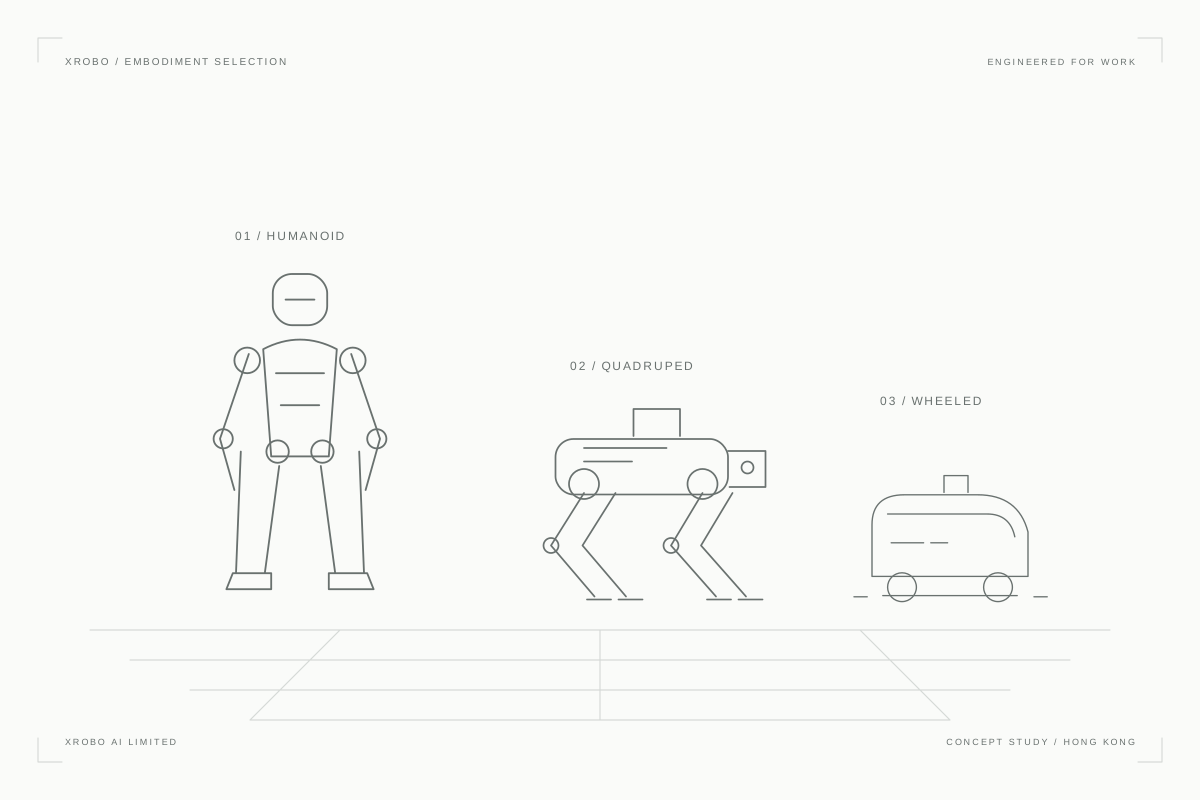
本體製造是 XROBO 全產業鏈的重要環節。從場景需求出發,連接產品設計、整機製造、智能系統整合與交付,覆蓋人形、四足、輪式與移動操作等多種形態。
面向真實崗位的移動操作參考架構。
按場景需求定義產品,連接本體設計、製造與交付。
第三方本體接入 XROBO 智能層。
按任務頻率、動作、負載和 ROI 選身體。
樓宇、通道與操作介面決定機械人的工作條件。從崗位任務出發,反推感知、移動、操作和維護需求,讓硬件選擇有清楚的依據。