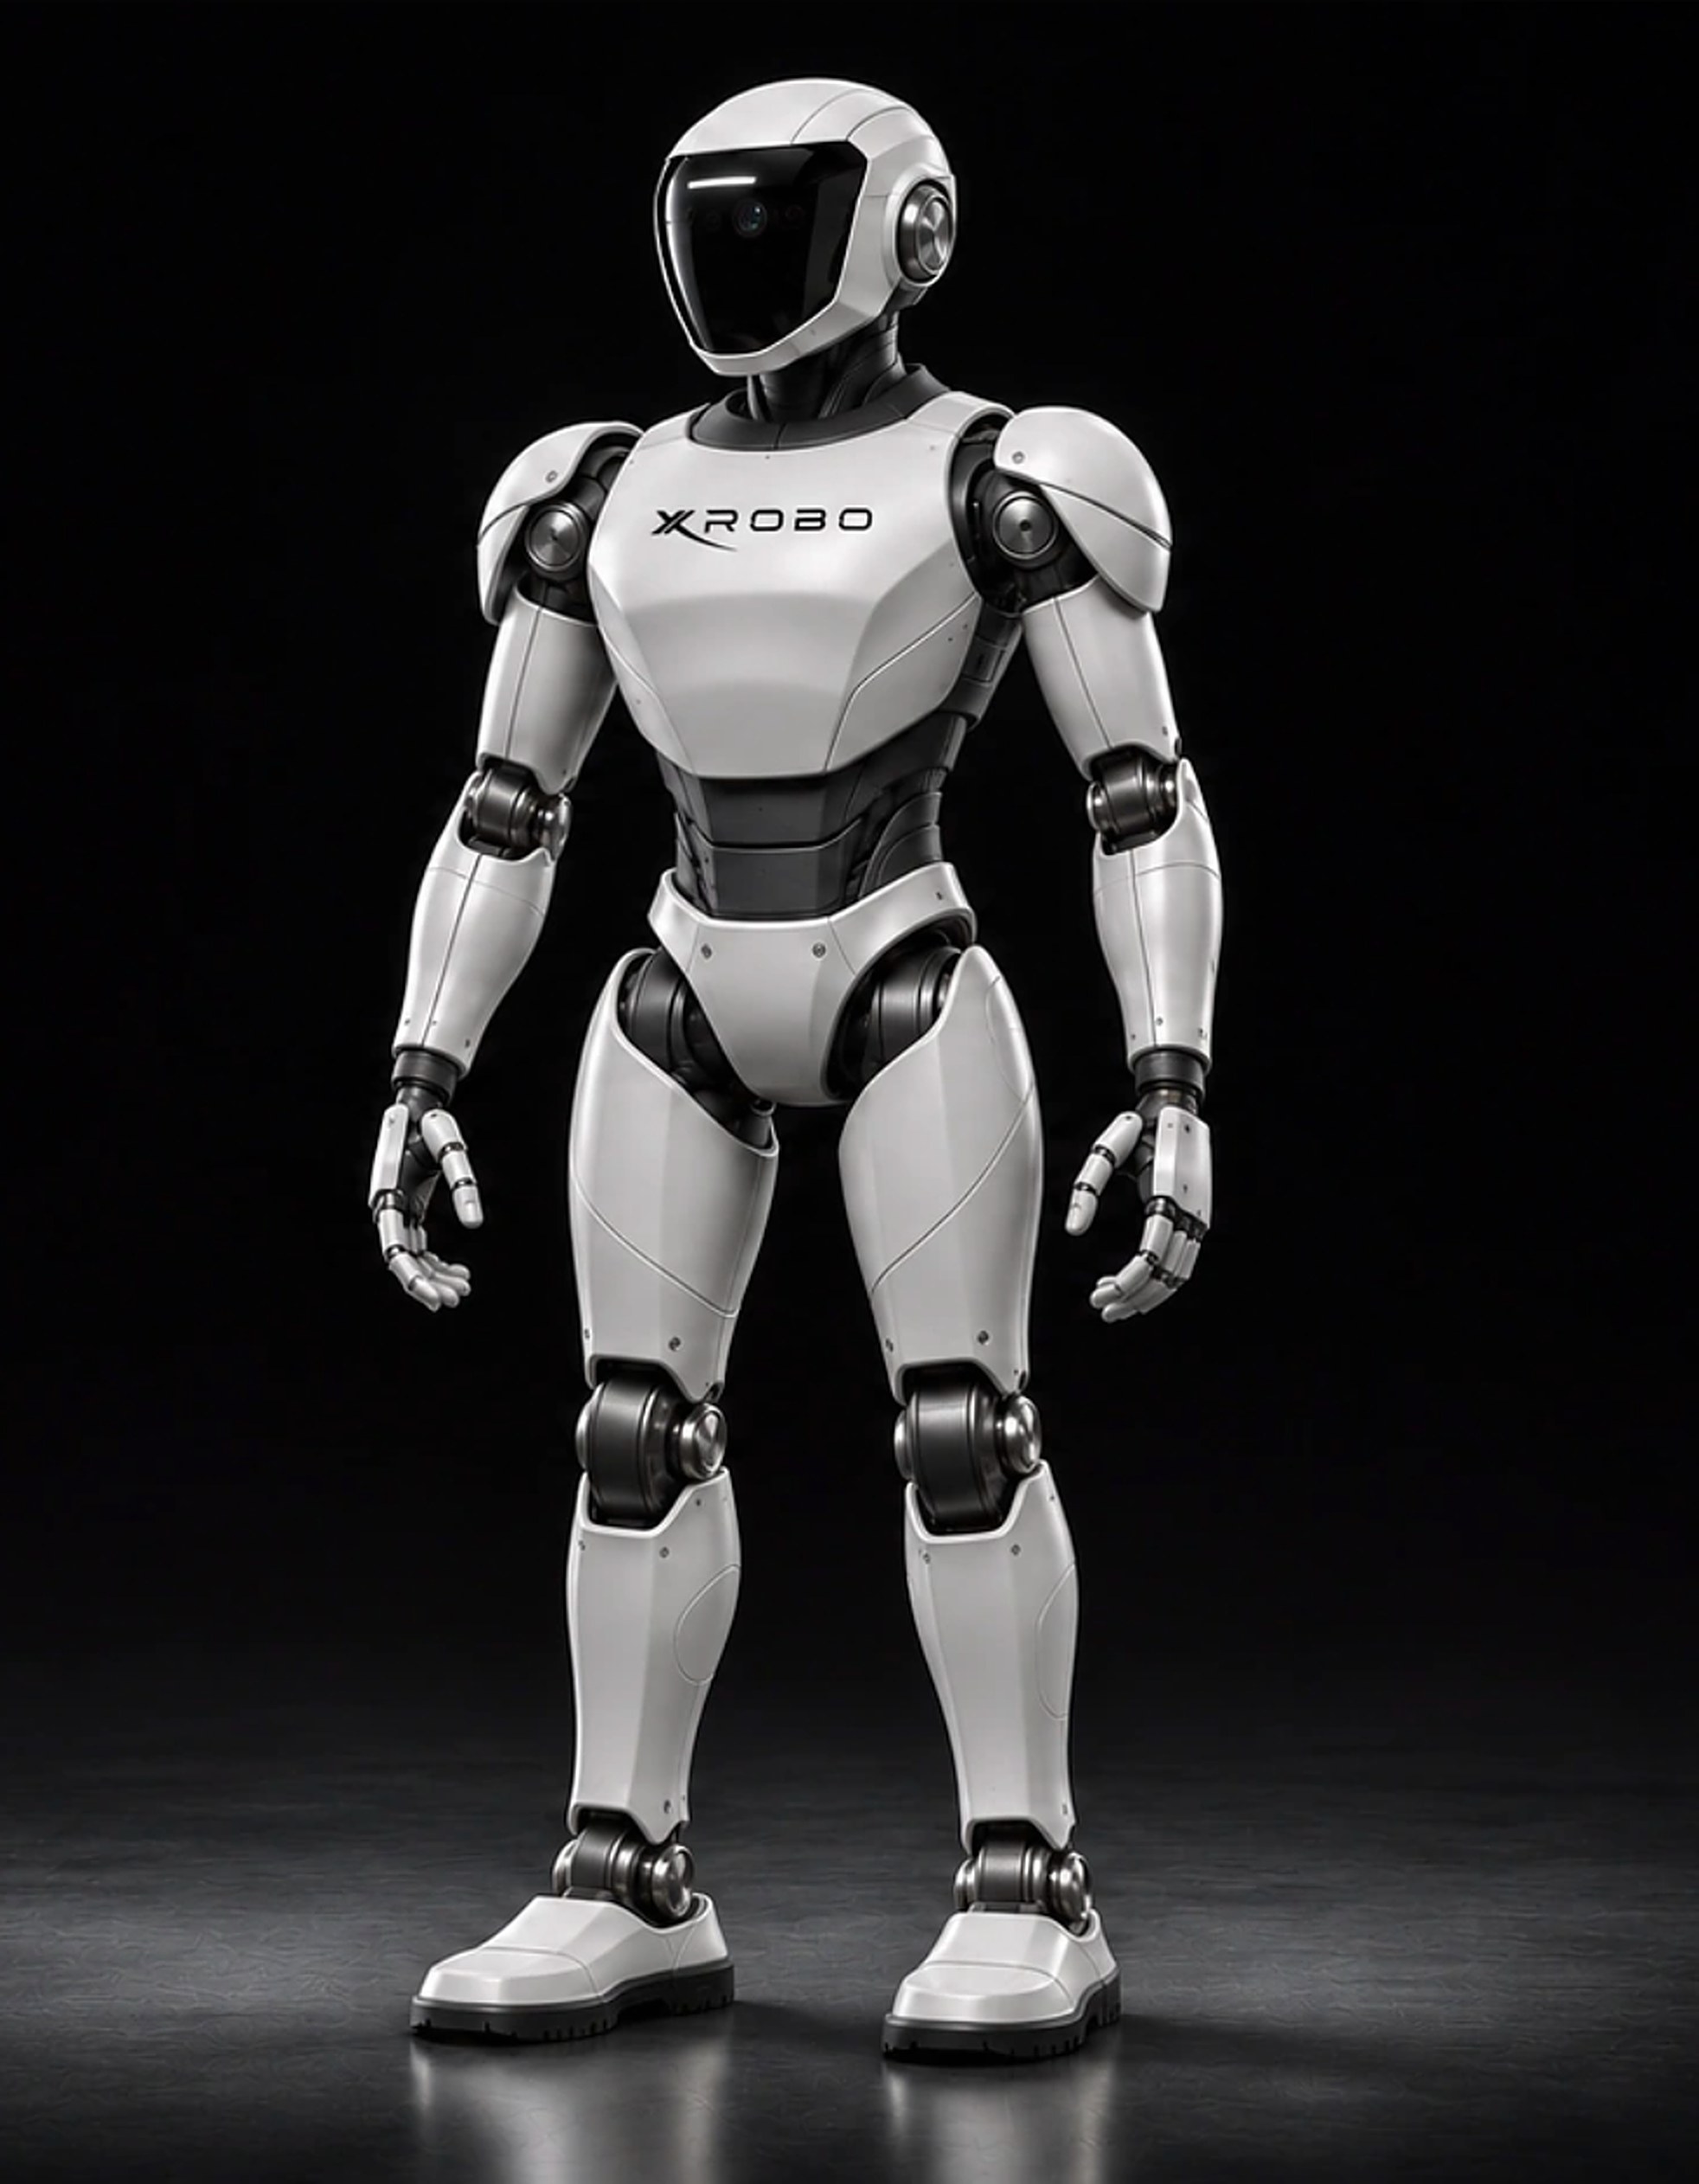
170 cm目標身高
65 kg目標重量
43 DoF目標自由度
1 kHz全身控制頻率
以上参数为预估参数,最终参数和规格以正式产品发布为准。
核心理念
部署即訓練,機隊持續升級
真實作業數據回流,持續訓練世界模型,驗證後以 OTA 升級整個機隊。
01
真實作業
全程記錄多模態數據
02
數據回流
自動篩選失敗與介入片段
03
模型訓練
增量更新世界模型
04
安全驗證
模擬回歸與影子模式
05
OTA 升級
灰度發布,可回滾
世界模型
看懂現場、想清後果、再動手
ENCODE
感知編碼
視覺、力覺、觸覺與語言統一表徵
zt = E(ot)
PREDICT
動力學預測
預測動作帶來的未來狀態
ẑt+1 = f(zt, at)
PLAN
推演規劃
多方案推演,選出最優解
a* = argmax Σ γk R(ẑt+k)
事件觸發任務理解
10 Hz世界模型規劃
100 Hz動作策略
1 kHz全身控制
20 kHz關節伺服
集團核心能力
四層全棧,一條閉環
大腦、經驗、身體、上崗。讓每次部署都為下一輪改進提供依據。
01
大腦層
世界模型與任務智能,讓機器人看懂現場、想清後果、再動手。
02
經驗層
真實工作數據引擎,從人類示教與作業反饋中累積可訓練經驗。
03
身體層
自研一體化關節、靈巧手與整機製造。
04
上崗層
場景部署與機隊運維,在真實崗位穩定交付。
本體細節
為真實工作而造
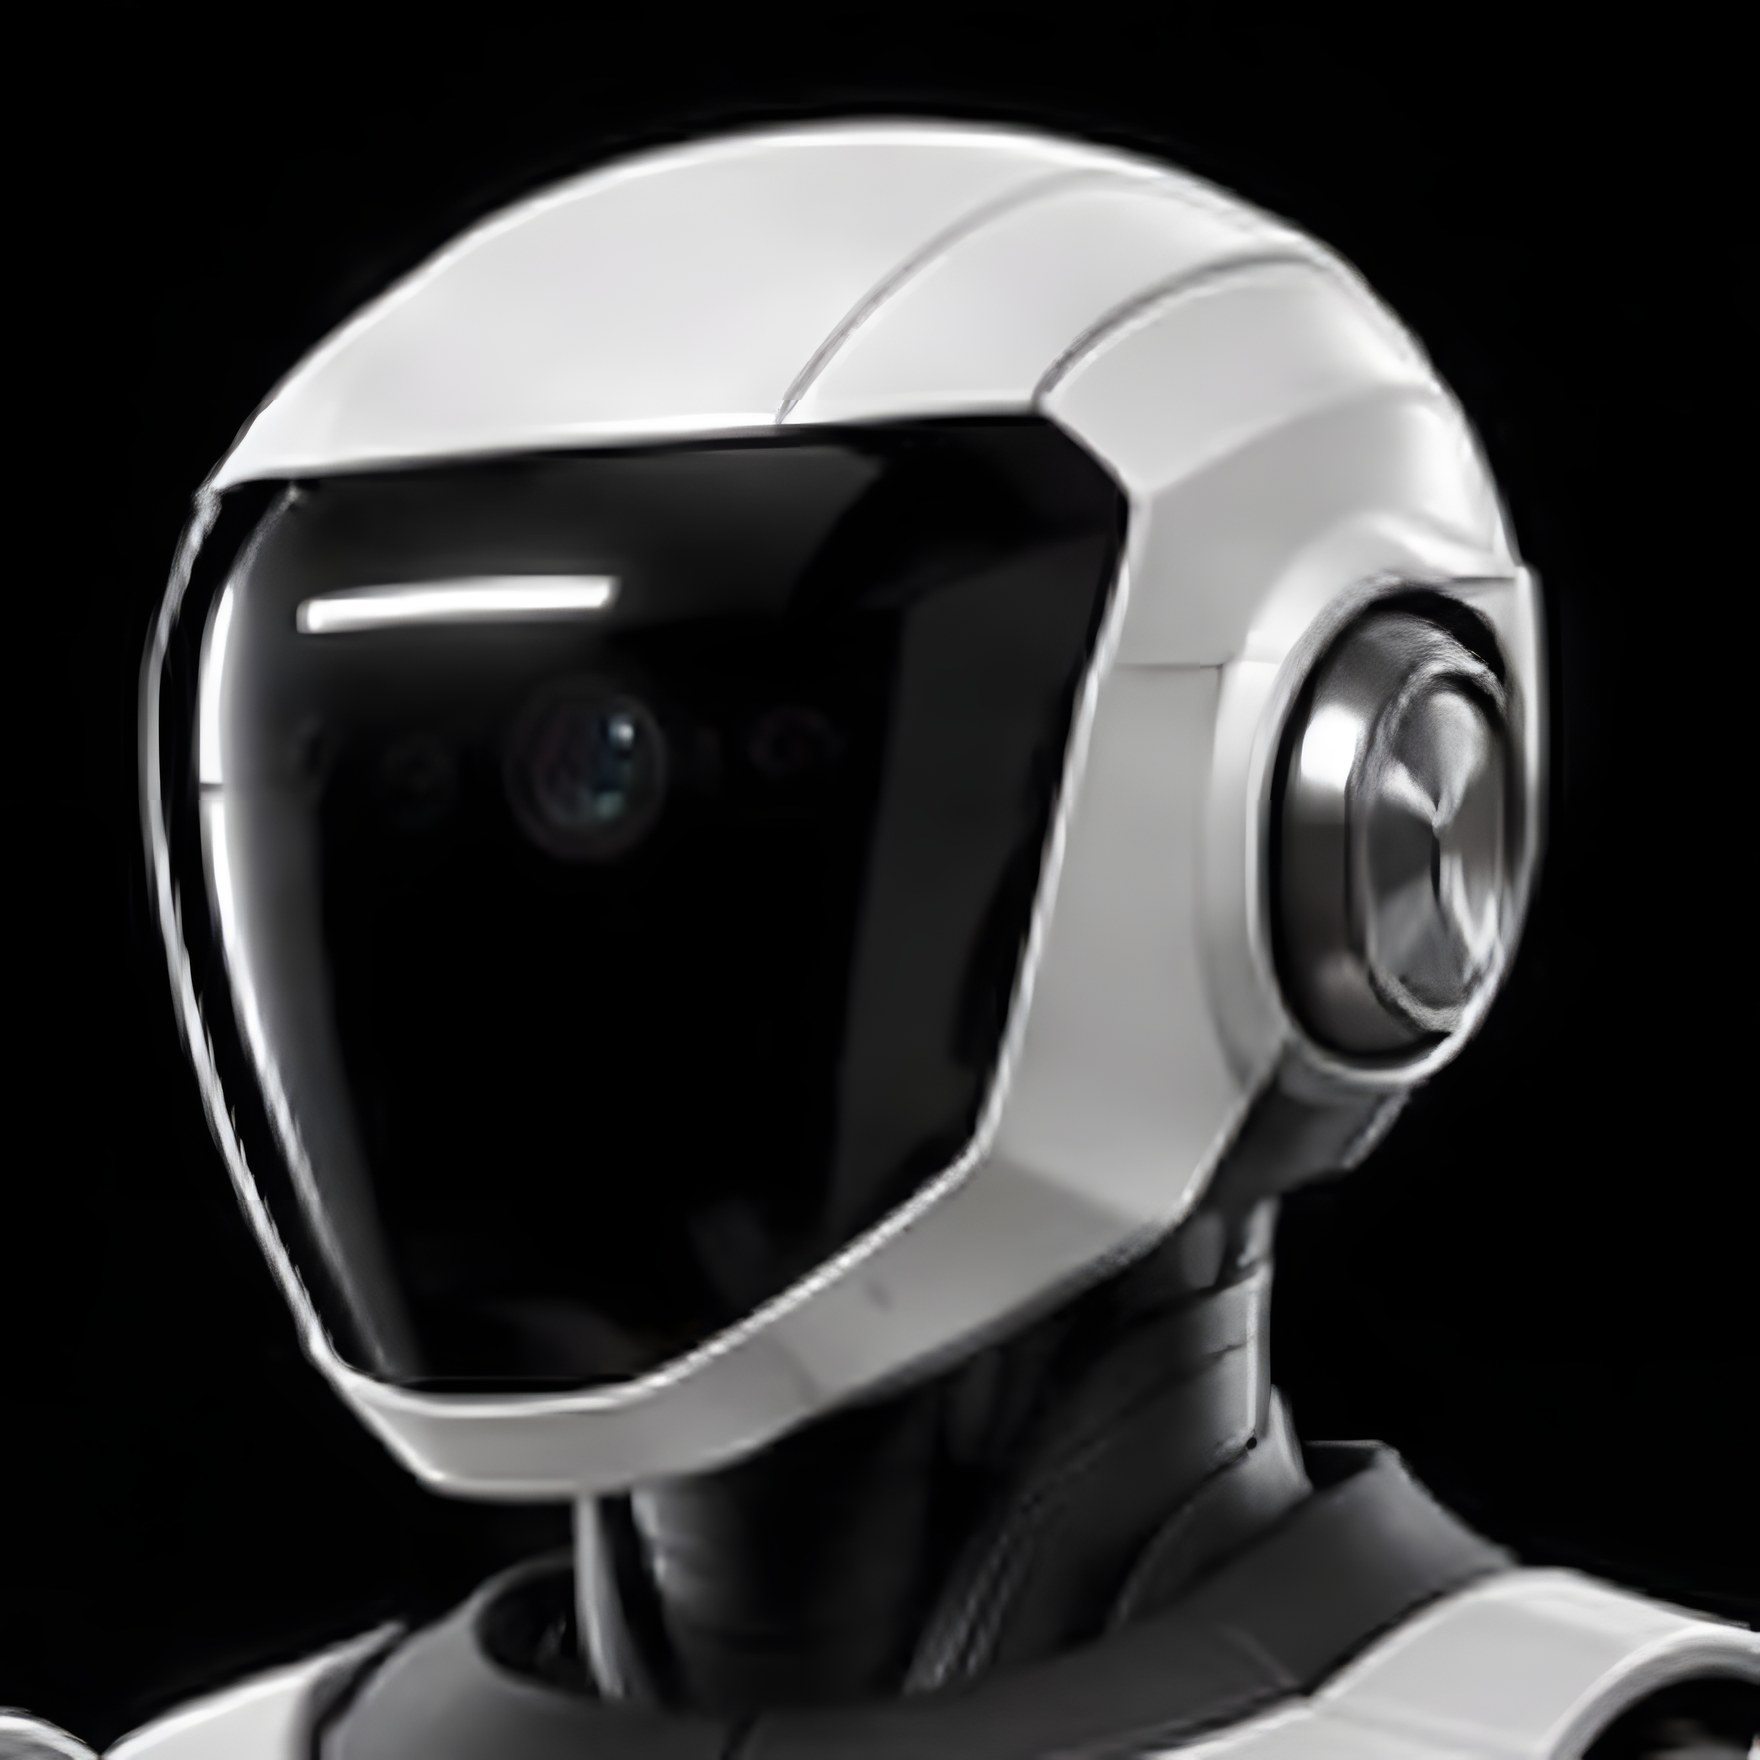
頭部感知模組
2 DoF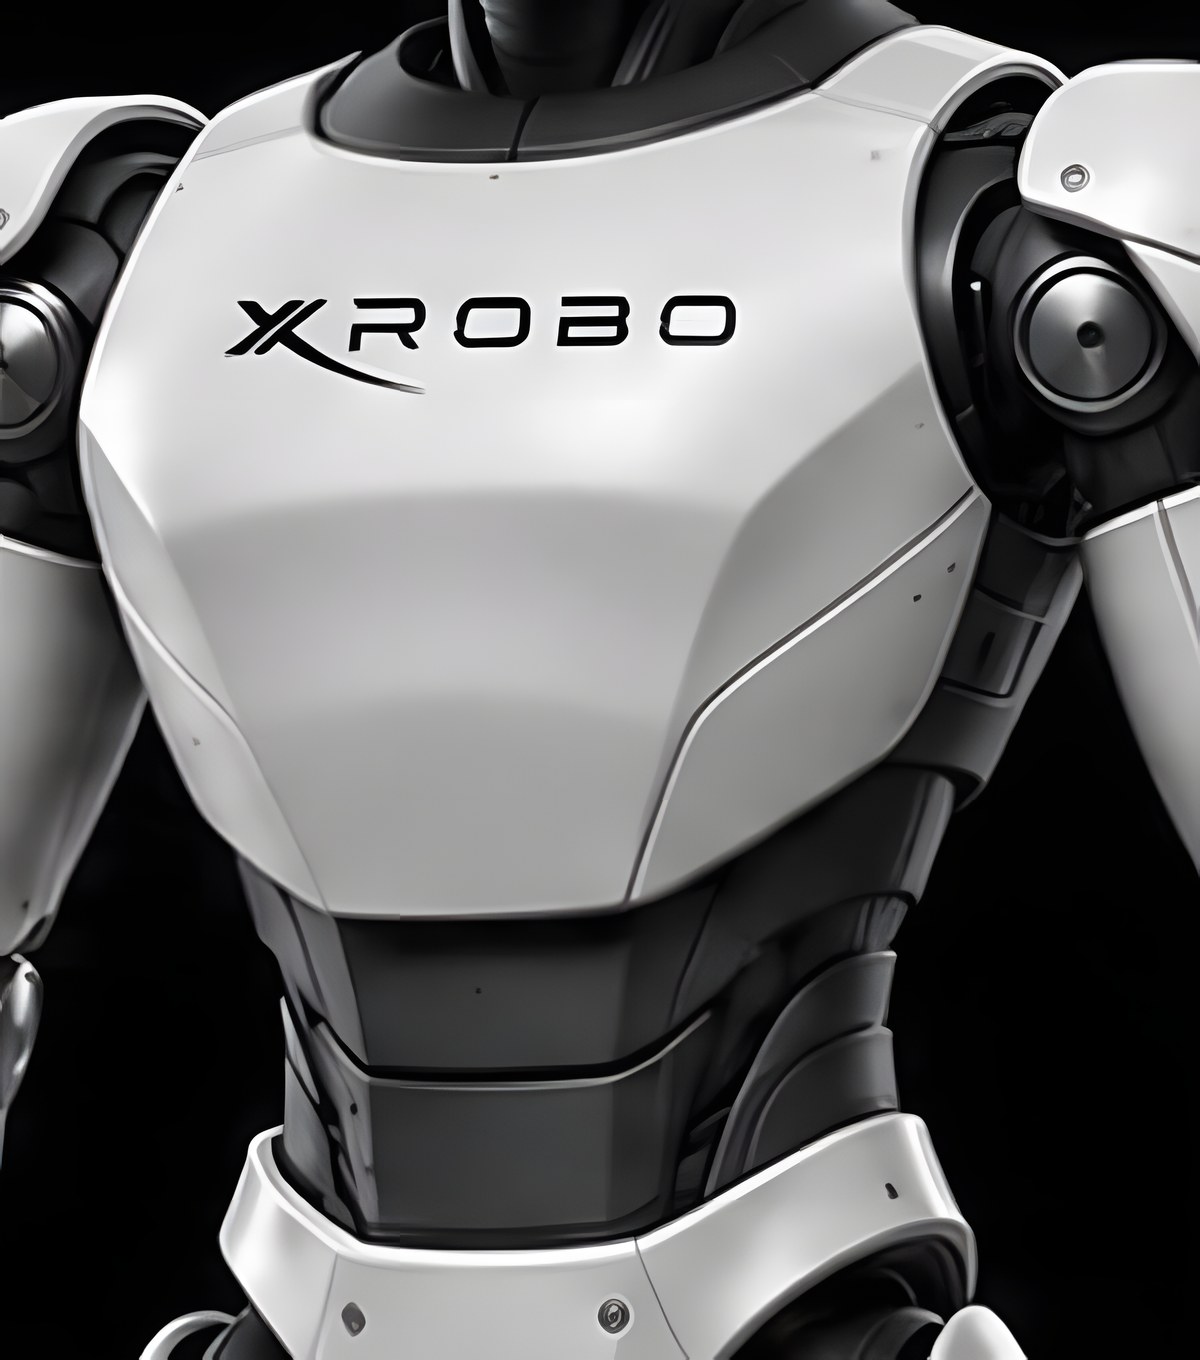
軀幹與腰部
3 DoF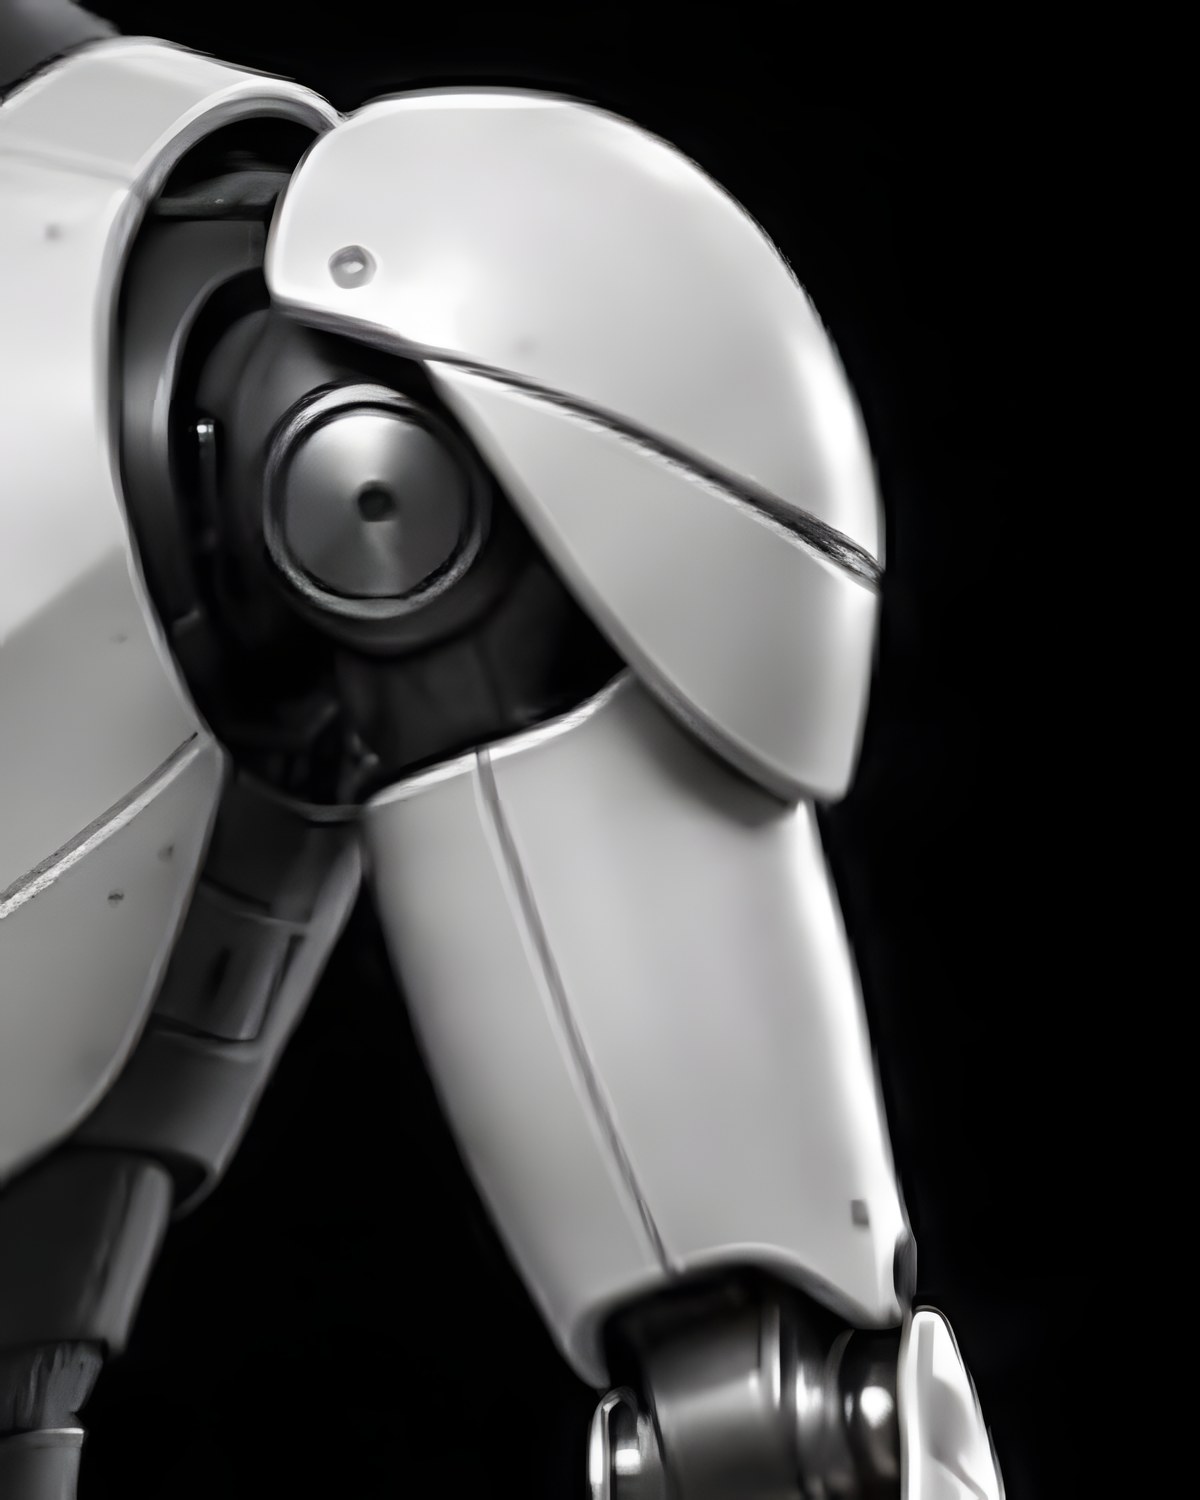
肩部關節
3 DoF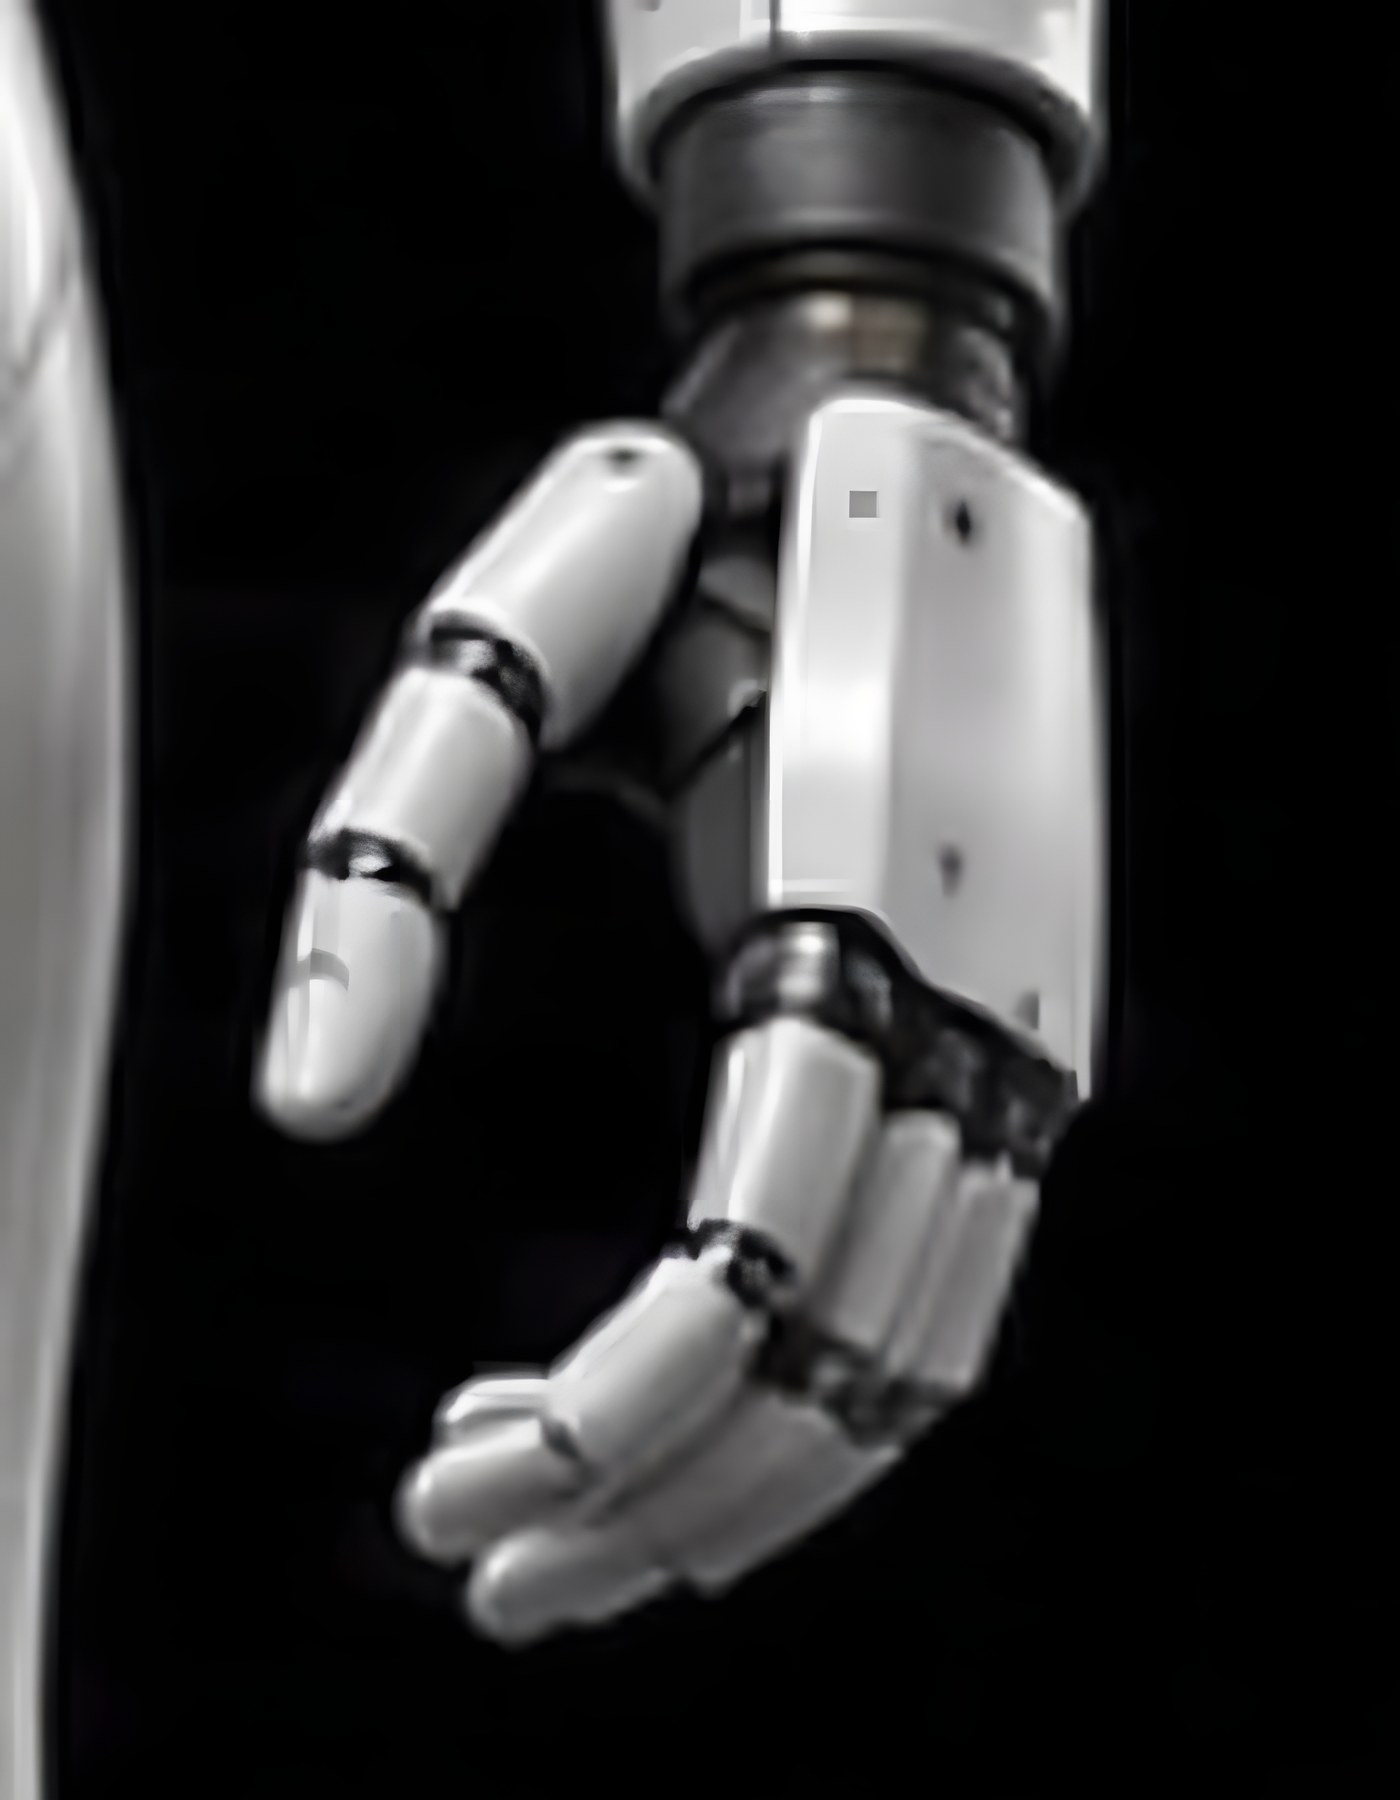
靈巧手 · 指尖觸覺
6 DoF × 2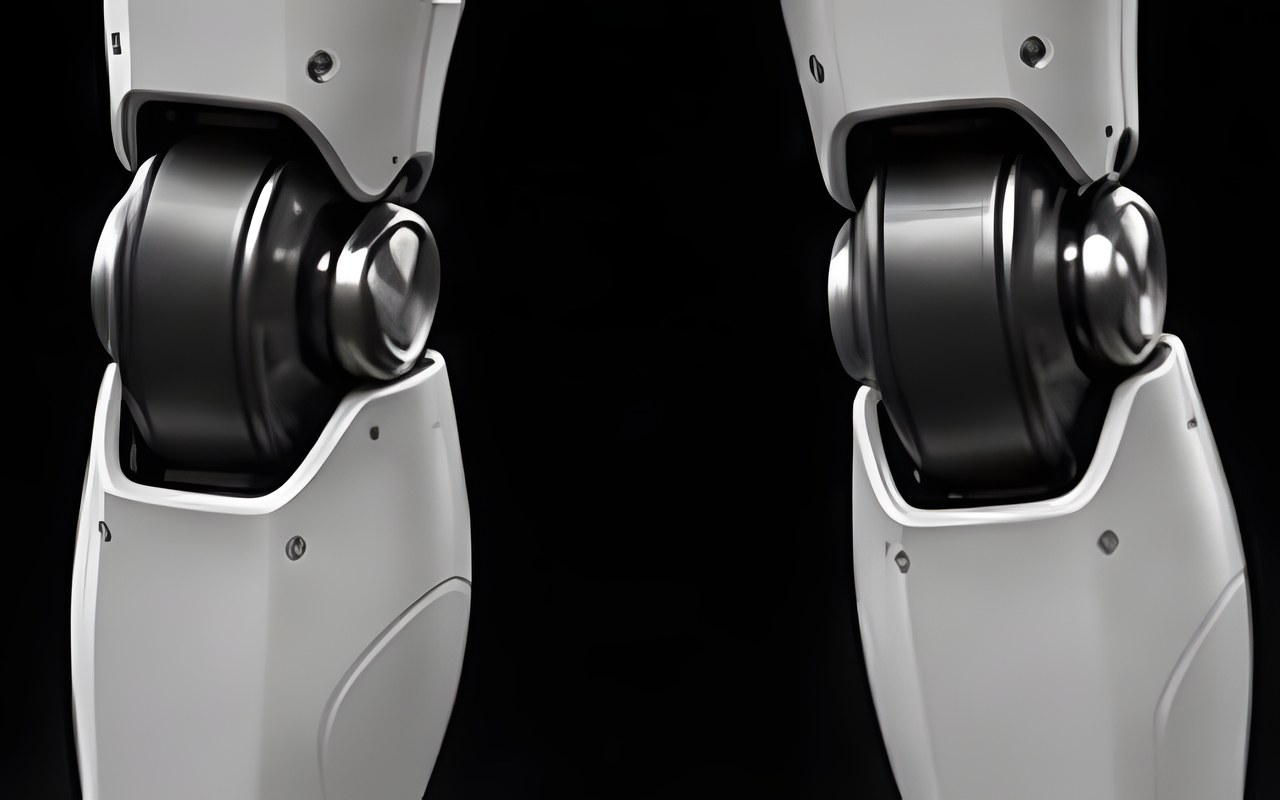
膝關節
1 DoF × 2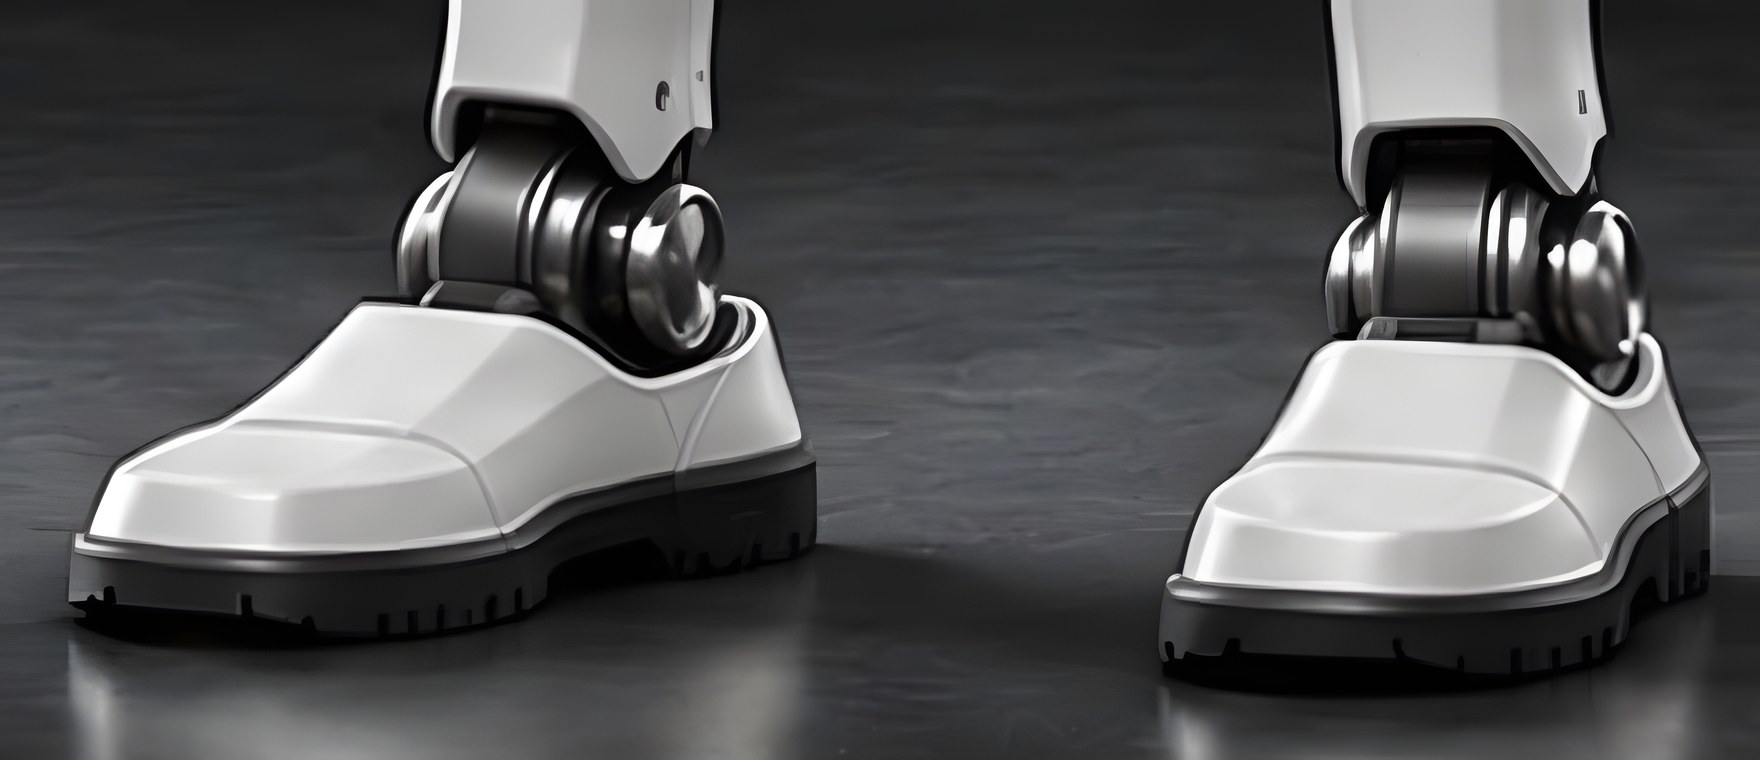
踝關節 · 六軸力感測
2 DoF × 2XR01
43 個主動自由度
頭部
1 × 22手臂
2 × 714靈巧手
2 × 612腰部
1 × 33腿部
2 × 612合計43
以上参数为预估参数,最终参数和规格以正式产品发布为准。
XR01
下一代人形機械人
研發目標參數
170 cm目標身高
65 kg目標重量
43 DoF目標自由度
- 步行速度
- ≥ 1.5 m/s
- 單臂負載
- 5 kg
- 關節峰值扭矩
- ≥ 300 N·m
- 控制總線
- EtherCAT 1 kHz
- 端側算力
- ≥ 275 TOPS(INT8)
- 視覺
- 雙目 RGB + 深度 + 3D 雷射雷達
- 力覺 / 觸覺
- 六軸力感測 × 4 · 指尖觸覺 × 10
- 電池
- 約 1.2 kWh · 支援快換
- 續航
- 2–4 h(依工況)
- 軟體升級
- 機隊 OTA · 可回滾
雙足移動雙臂操作世界模型驅動
以上為研發目標與規劃配置,尚未完成驗證;外觀、參數及功能將隨研發調整,以最終發布為準。
以上参数为预估参数,最终参数和规格以正式产品发布为准。