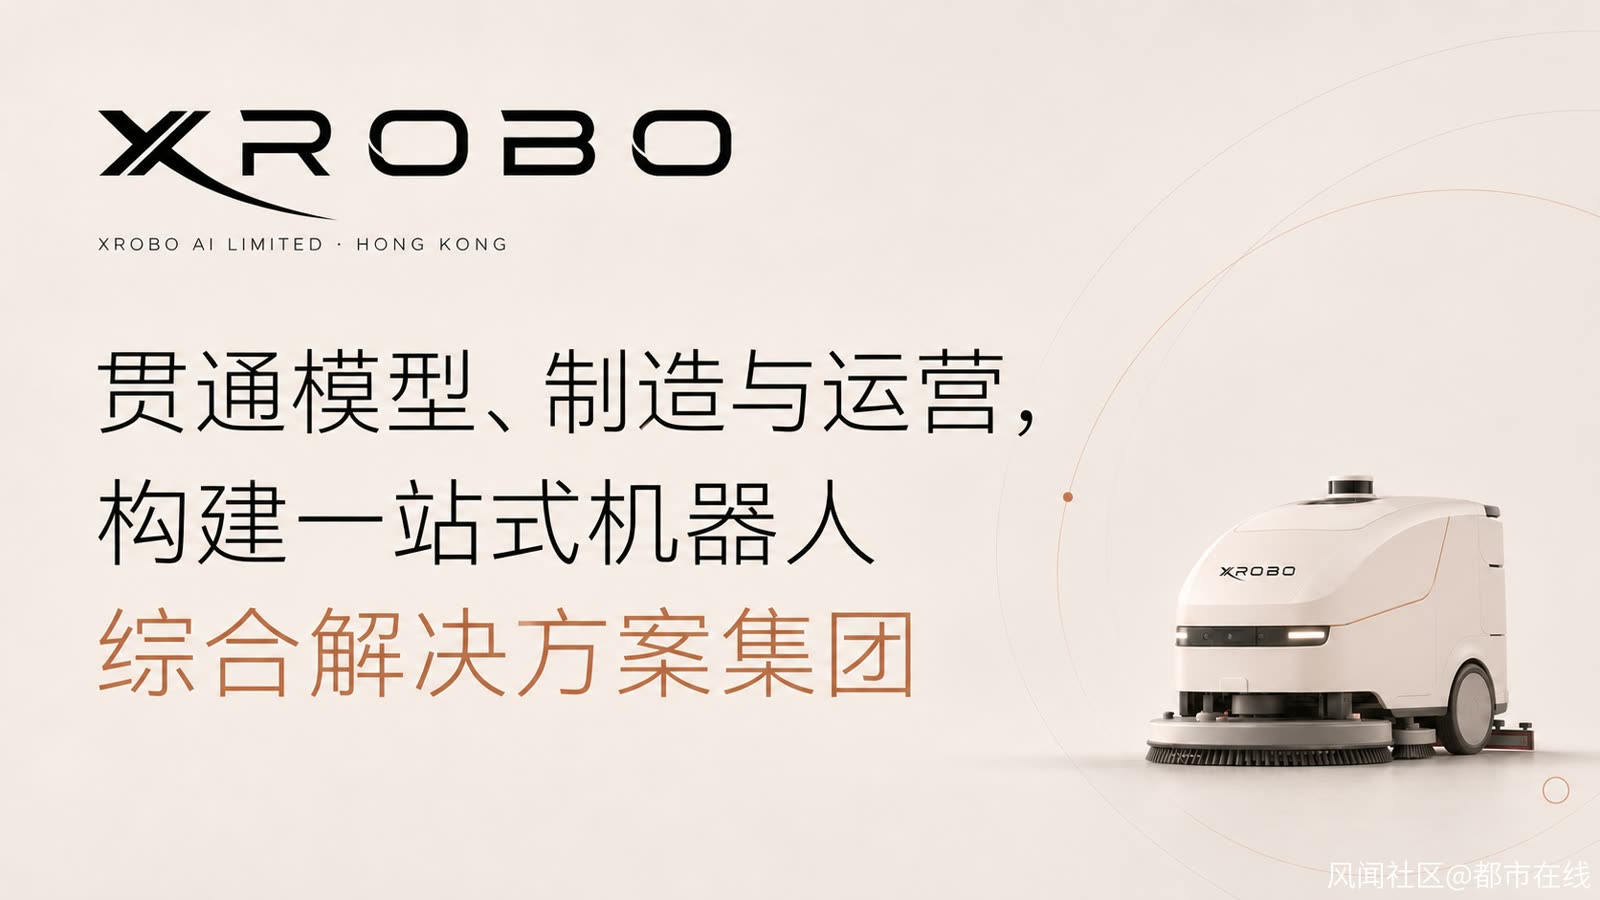
立足香港的全球新一代機器人全棧具身智能集團XROBO,正以“場景數據採集—世界模型訓練—本體適配—真實部署—反饋迭代”的一體化技術路線,切入商用清潔與安防機器人市場。其着力解決的核心問題,是如何把真實環境中的工作經驗轉化為模型能力,再將模型能力穩定地落實到機器人行動。
據企業提供的信息,XROBO正在推進面向200萬小時社區專有場景具身數據的採集工程,並同步佈局世界模型、任務智能、本體操作系統與現場運營系統。這一佈局,將數據建設、智能研發與機器人產品開發置於同一條技術鏈上。
一體化的技術價值,首先在於建立“環境、動作與結果”之間的連續聯繫
對於商用機器人而言,定位導航、目標識別、任務規劃和運動控制各自承擔不同功能。要進一步適應動態環境,還需要解決一個更深層的問題:機器人採取某個動作後,環境會如何變化,任務能否繼續推進,又會產生怎樣的風險與代價。
按照XROBO公開的技術架構,其世界模型面向環境狀態表示、動作結果預測及風險評估;任務智能負責目標分解與技能選擇;BODY OS承接具體硬件的執行適配;WORK OS連接現場流程與多機協同。四層體系通過共享任務狀態,將理解、規劃、執行和工作結果連接起來。
這種分工,讓世界模型擁有明確的工程位置:為決策提供可比較的未來狀態,再由規劃與控制系統落實行動。
例如,面對一條臨時被佔用的通道,機器人需要綜合考慮等待、繞行或調整任務順序的代價。對於清潔任務,還要考慮區域是否遺漏、作業是否需要返工;對於巡邏任務,則要兼顧巡查覆蓋與異常處置流程。XROBO披露的世界模型路線,正是圍繞候選動作推演、任務進度與風險評估展開。
支撐這種能力的關鍵,是能夠用於學習動作後果的場景數據
XROBO的數據體系以真實工作為採集對象,將現場觀察、環境狀態、任務目標、執行動作、完成結果及時間成本組織成結構化學習單元,並保留失敗、返工和人工介入記錄。這使數據能夠回答一組完整問題:機器人面對什麼情況、採取什麼行動、最終取得什麼效果。
從工程邏輯看,這類數據的價值取決於過程與結果能否可靠對應。原始記錄需要經過任務切分、質量檢查和結果標註;涉及機器人控制的數據,還需要處理時間同步、動作表達和本體差異。200萬小時採集工程的技術意義,應落在這些記錄最終能夠形成多少有效訓練與評估樣本,以及覆蓋多少複雜工況。
社區場景為此提供了具有連續性的工作環境。樓宇、車庫、道路及公共空間中的清潔與巡邏任務,既包含高頻重複工作,也包含臨時障礙、環境變化和異常事件。圍繞這些任務持續採集,有機會形成更貼近實際崗位需求的數據基礎。
從模型走向本體,是一體化方案的另一項關鍵工程
不同機器人擁有不同的尺寸、負載、傳感器配置、運動方式和執行機構。同一個任務目標,需要根據設備能力轉化為不同的控制行為。模型輸出與具體硬件之間,因此需要清晰的適配機制。
XROBO將這一職責交由BODY OS承擔。按照其公開設計,該系統通過統一接口、本體描述和控制適配,將共享技能映射到具體設備,同時保留不同本體的能力邊界。速度、作用力與工作空間等約束,則由獨立安全層執行。
這一架構的潛在優勢,是將可以複用的智能能力與必須適配的硬件差異分別處理。清潔與安防機器人可以共享部分空間理解、任務規劃和異常處理能力,再圍繞各自的作業機構完成專門適配,為多產品協同研發創造條件。
本體制造也被納入這一技術過程。XROBO提出從崗位任務反推感知、移動、操作和維護需求,將場景要求連接至產品設計、整機制造及智能系統集成。由此,現場問題能夠同時推動模型優化與硬件改進:感知盲區可以反饋至傳感器配置,執行偏差可以反饋至控制與機械設計。
部署後的持續反饋,則讓這條技術鏈保持運轉。按照XROBO披露的方案,現場作業記錄經過失敗歸類與質量檢查後,進入後續訓練;更新後的模型再回到相同任務條件下評估,以確認改進是否有效。
從技術競爭角度看,XROBO所謀求的優勢,是把數據如何採集、模型如何學習、動作如何執行、結果如何驗證放在同一套工程體系中推進。這有助於減少研發與現場之間的信息斷層,也使問題能夠沿着數據、算法和硬件三個方向被定位與處理。
對於全球商用清潔與安防機器人市場,XROBO帶來的挑戰指向更完整的產品能力:在複雜場景中理解變化、選擇行動、穩定執行,並通過真實工作持續改進。以專有場景數據支撐世界模型,以本體工程承接智能決策,再以運營結果檢驗技術價值,構成了XROBO一體化技術路線的核心競爭主張。